多端口采集
同时连接一个或多个 RSDS 端口,各端口独立重连,单路断开不会阻塞其他数据流。
从 CarMaker / MovieNX 的 RSDS TCP 数据流采集多路 CameraRSI,保存分段视频、定时采样图片和完整会话记录;可自动探测 GPU 硬件编码并在不可用时安全回退。
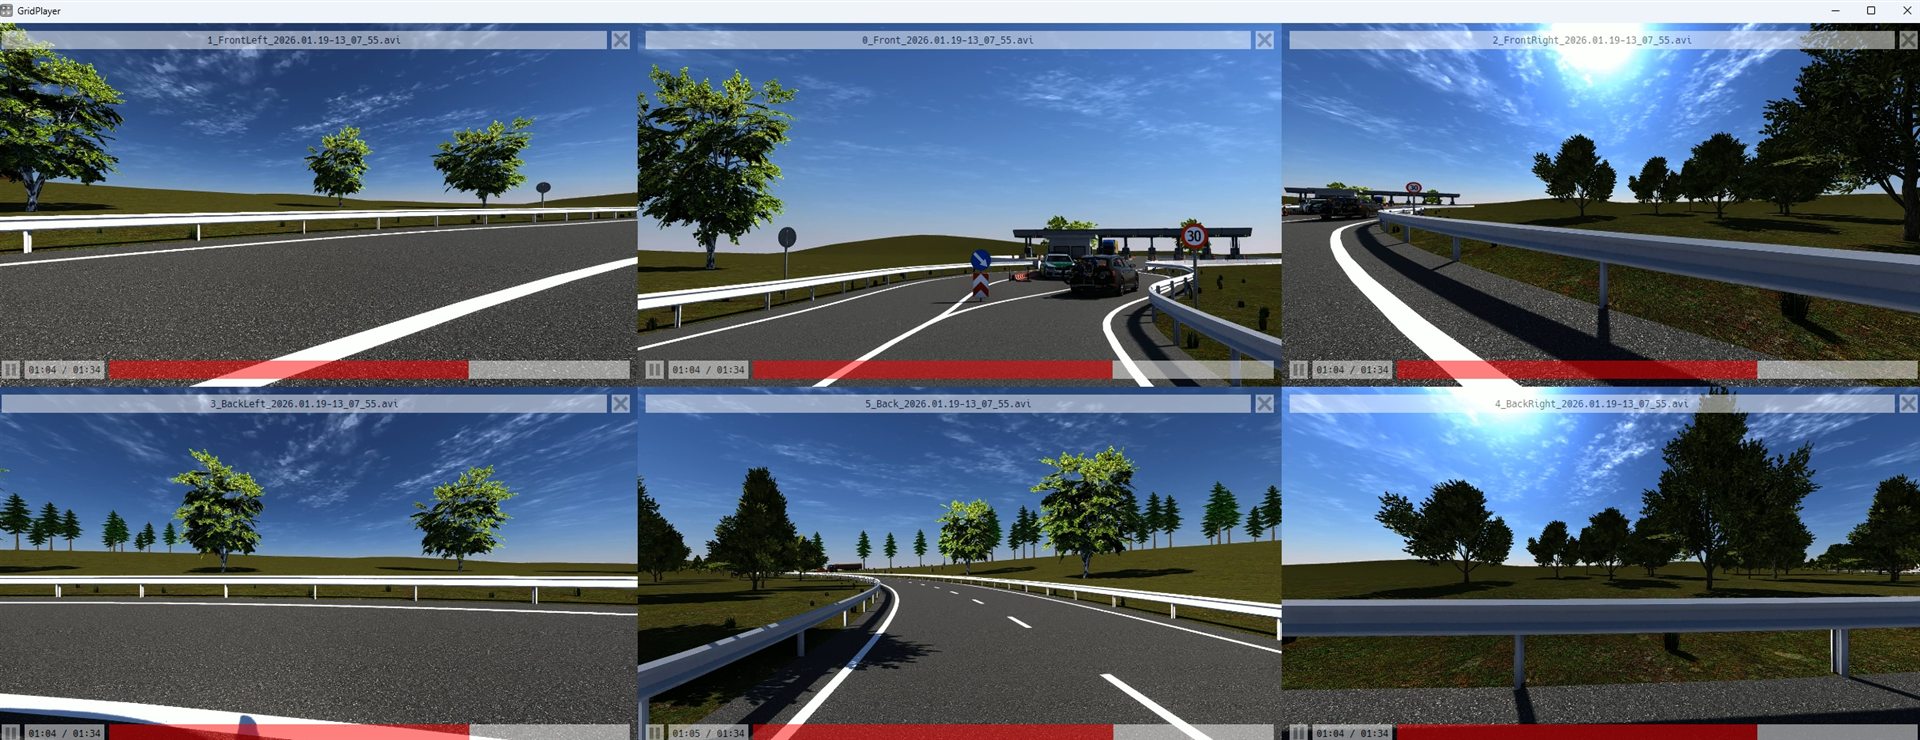
程序在收到第一帧有效数据后创建独立会话,并持续记录每个相机与写入器的运行状态。
同时连接一个或多个 RSDS 端口,各端口独立重连,单路断开不会阻塞其他数据流。
可探测 NVENC、Intel QSV 与 AMD AMF;也可指定后端,并在允许时回退到 OpenCV CPU 编码。
依据每路 CameraRSI 的仿真时间保存静态图片,不受界面预览刷新频率影响。
显示吞吐率、队列高水位、丢帧、写入状态和磁盘余量,异常不会被静默忽略。
每次采集写入 session_manifest.json,保存配置、时间范围、相机统计与降级状态。
PySide6 界面首次运行按设备语言选择中文或英文,偏好会保存且可实时切换;自动化环境可使用 CLI。
接收、解析、缓存和写入分别处理;原生 BGR 帧以只读 NumPy 视图传递,减少 RSDS 负载和图像数据的重复复制。
CameraRSI 通过一个或多个 TCP 端口输出。
校验报文边界、限制负载大小并处理重连。
解析图像、识别相机 ID 与仿真时间。
选择硬件或 CPU 后端,分别写入视频、图片并统计队列。
汇总 Videos、Images、日志与 Manifest。
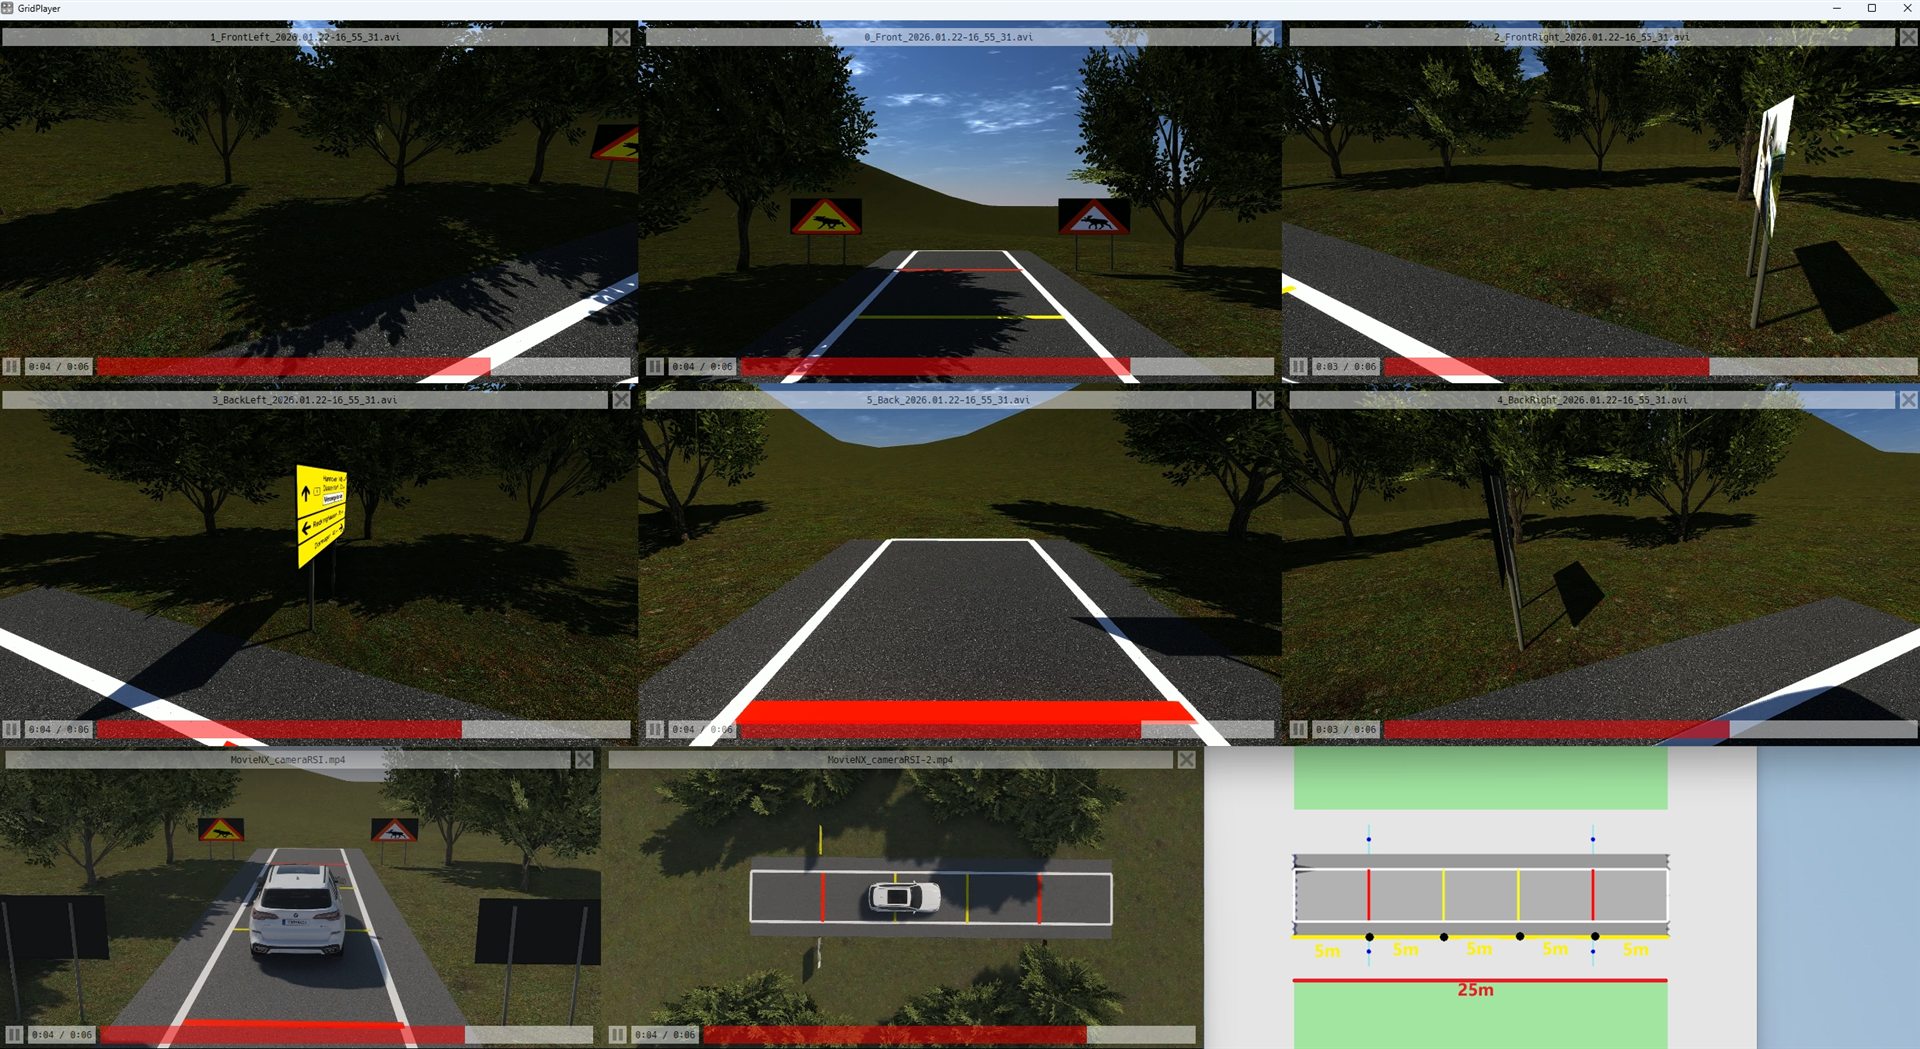
界面截图与录制画面均来自开源项目实际运行或输出,不是生成的示意图。
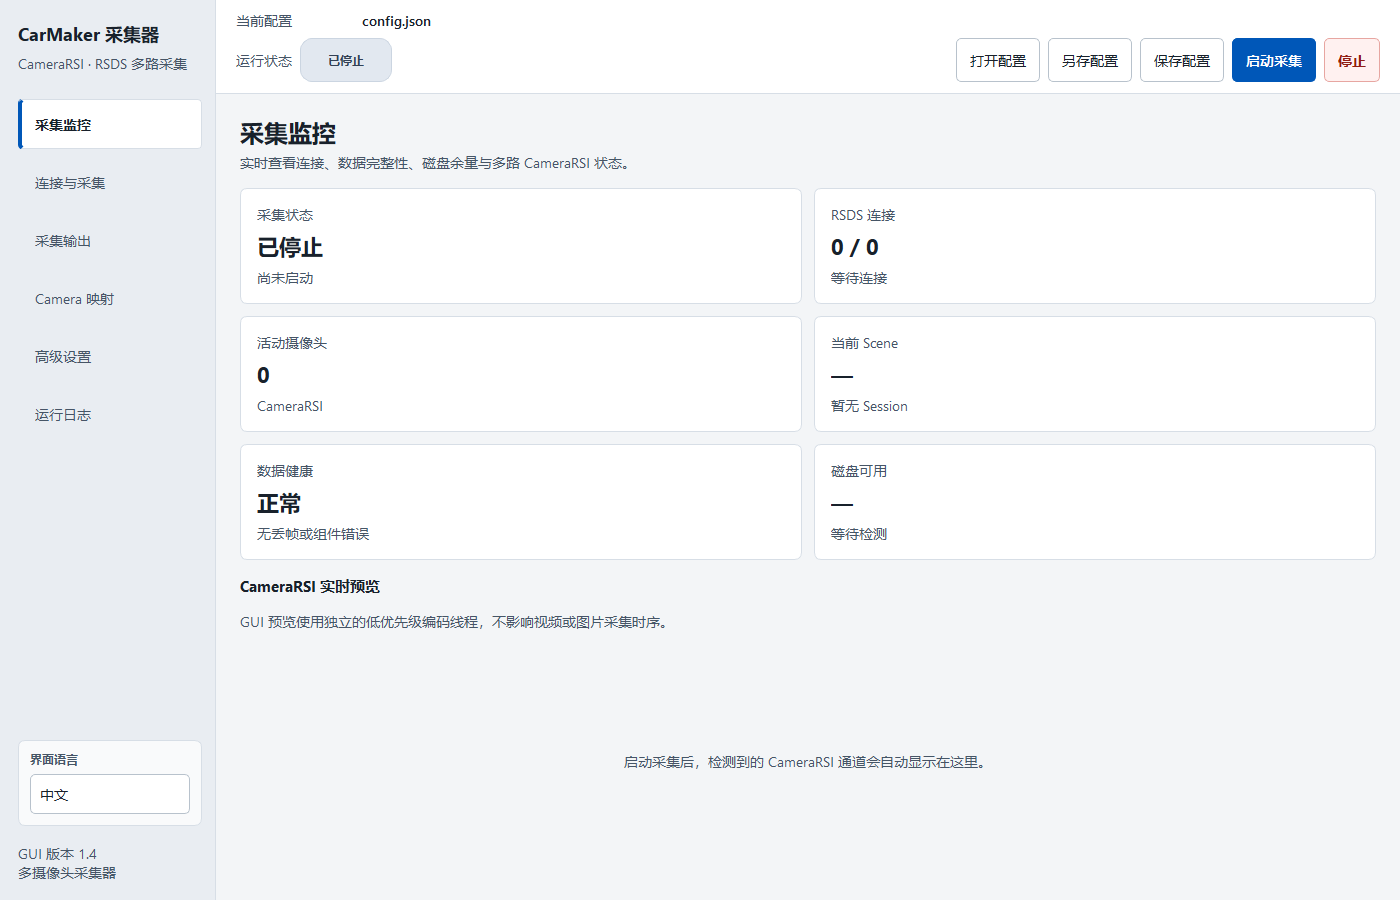
需要 Python 3.10 或更高版本,以及已配置 CameraRSI 输出的 CarMaker / MovieNX。
使用随仓库提供的脚本创建环境并启动图形界面:
git clone https://github.com/Xzeng666/IPGCarMaker_Camera_Recorder.git
cd IPGCarMaker_Camera_Recorder
.\scripts\windows\start_gui.bat授予脚本执行权限后启动图形界面:
git clone https://github.com/Xzeng666/IPGCarMaker_Camera_Recorder.git
cd IPGCarMaker_Camera_Recorder
chmod +x scripts/linux/*.sh
./scripts/linux/start_gui.shpython run.py --config config.json。图形界面使用 python run_gui.py --config config.json。默认 config.json 使用 schema v5。网络端口、输出策略、相机命名、编码后端和故障策略集中配置,未知或缺失字段会在启动时报告。
carmaker_videos/
├── logs/
│   └── recorder-YYYYMMDD.log
└── YYYY.MM.DD-HH_MM_SS_mmm-scene-NNNN/
    ├── Videos/
    ├── Images/
    └── session_manifest.json
会话目录只在收到第一帧有效 CameraRSI 数据后创建。
本项目是独立开发的开源工具,与 IPG Automotive GmbH 无隶属或授权关系。CarMaker 和 MovieNX 是其各自权利人的商标。